沉浸式远程操控驾驶
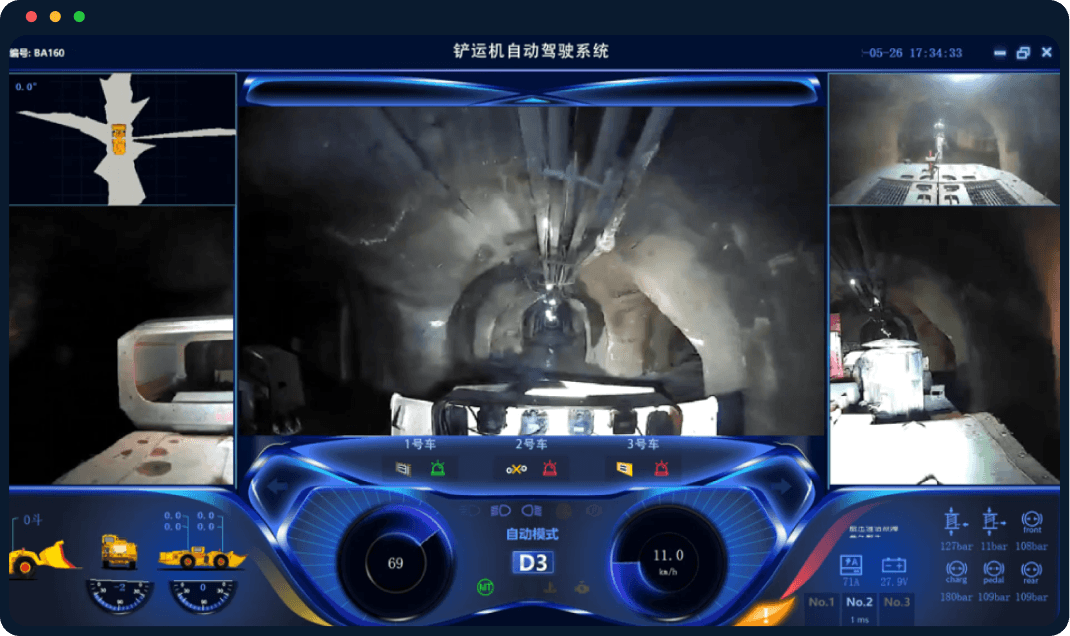
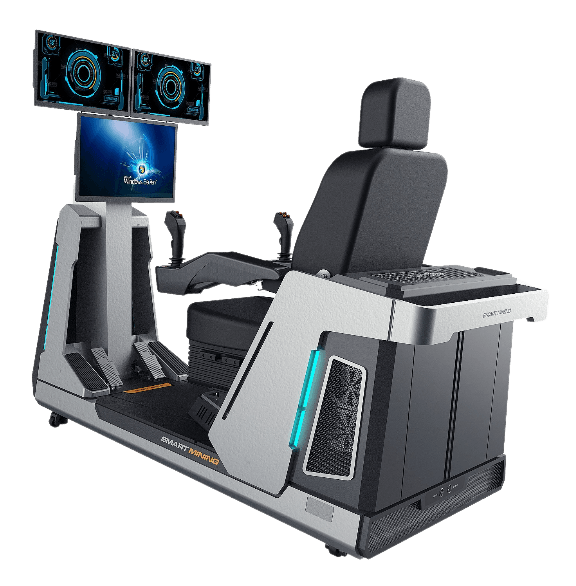
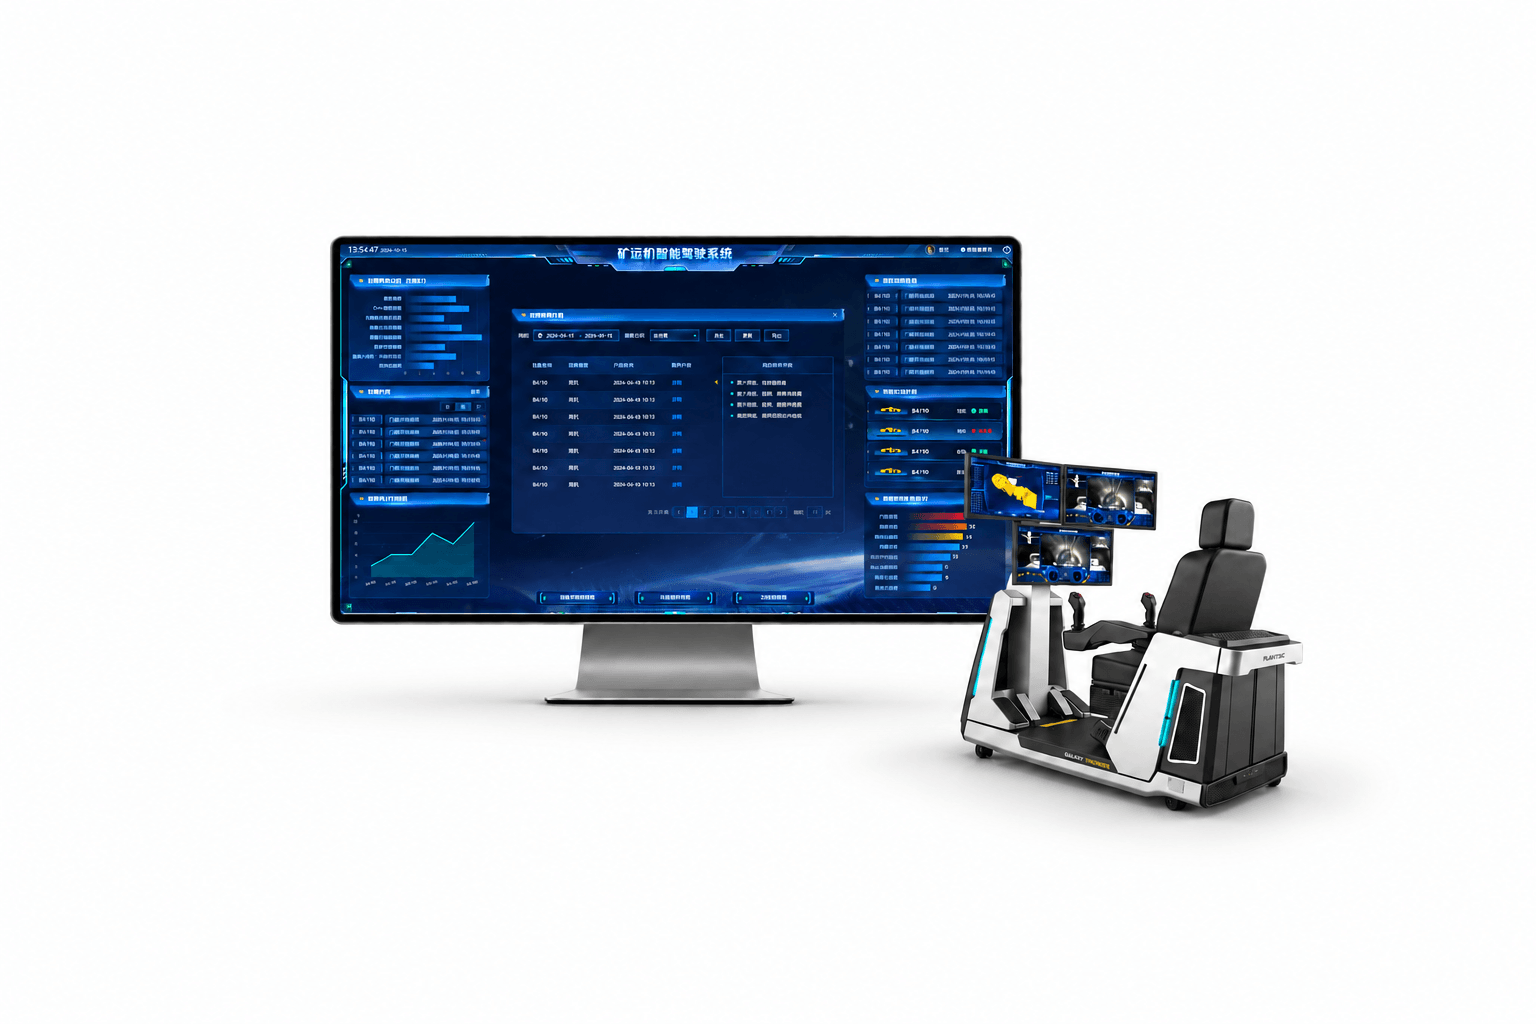
地面部署远控驾驶舱,贴合原车操作习惯,多路高清视频、激光雷达点云同步回传,整车作业功能远程可控;单舱可管控多台设备,地面完成铲装、卸矿全流程作业,替代井下人工驾驶。
配套硬件
采用模块化设计,支持从纯远程遥控基础版到区段自动驾驶高阶版的阶梯式配置,客户可按需选型、分步投入,后续无需重复改造即可平滑升级能力,充分保护前期投资,适配矿山分阶段智能化建设节奏。
采用 “端 - 网 – 云” 本地化三级架构,构建 “车载主动防碰撞 + 区域门禁联动 + 系统故障自保 + 人工紧急接管” 四重安全防护体系,安全逻辑优先级最高,从单车到作业区域全域覆盖,全场景保障井下作业安全。
采用非破坏性改造方案,完整保留原车人工驾驶功能与整车性能,本地 / 遥控 / 自动驾驶模式安全互斥切换;标准化改造流程,施工周期短,实现传统装备向无人化的平稳过渡。
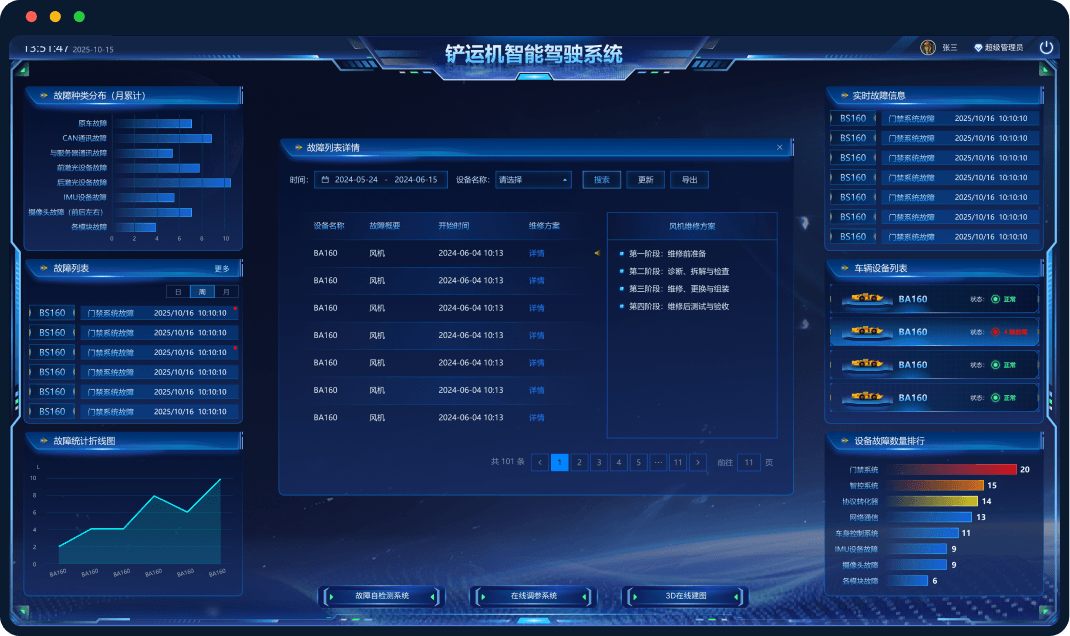
作业全流程数据自动采集、留存、分析,配套智能调度、故障诊断、在线调参工具,实现生产可管、设备可溯、效率可量,驱动矿山管理从经验驱动向数据驱动升级。
地面部署远控驾驶舱,贴合原车操作习惯,多路高清视频、激光雷达点云同步回传,整车作业功能远程可控;单舱可管控多台设备,地面完成铲装、卸矿全流程作业,替代井下人工驾驶。
依托激光 SLAM+IMU 融合定位,在固定巷道实现车辆居中自主行驶、多级主动防碰撞,铲 / 卸矿点精准停靠;支持路径规划与速度智能调节,运输区段实现无人自主运行,作业效率稳定可控。
作业区出入口搭建电子围栏安全边界,激光雷达实时识别人员、车辆非法闯入,联动作业车触发驻车制动和声光报警,保障无人封闭作业区本质安全。
支持在线编制、一键下发生产计划,实现多台铲运机协同调度;自动统计产量、运行时长、故障频次、任务完成率等指标,输出多维度生产报表,为调度优化、绩效考核提供数据支撑。
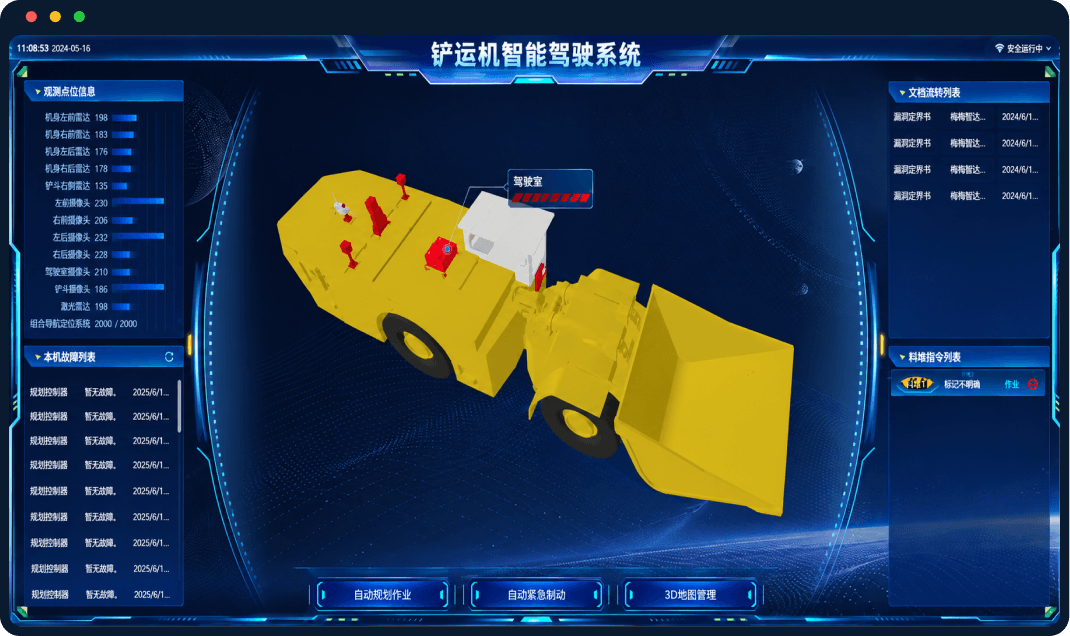
可视化在线调参系统,无需代码即可调校自动驾驶参数;搭载三维可视化故障自检系统,精准定位故障并给出标准处置方案,降低运维门槛,缩短故障处理时长。
提供标准化 WEB 服务、接口、中间库等对接能力,可深度对接矿山管控、生产执行、设备管理、OA 等系统,融入矿山整体智能化体系。
按作业需求配置激光雷达、工业摄像机等设备,采集巷道环境与车辆周边信息,为远程操作、车辆定位和障碍物检测提供数据支撑。
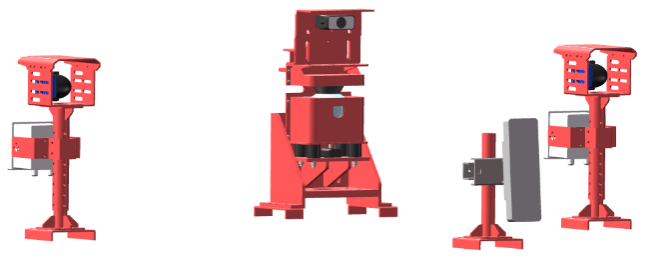
集成车载计算、通信及控制接口等模块,集中接入感知数据、车辆状态与控制指令,为铲运机智能驾驶改造提供一体化车载硬件载体。
智控终端、协议转换器、交换机属于典型配套模块;是否全部内置,以实际产品版本为准。
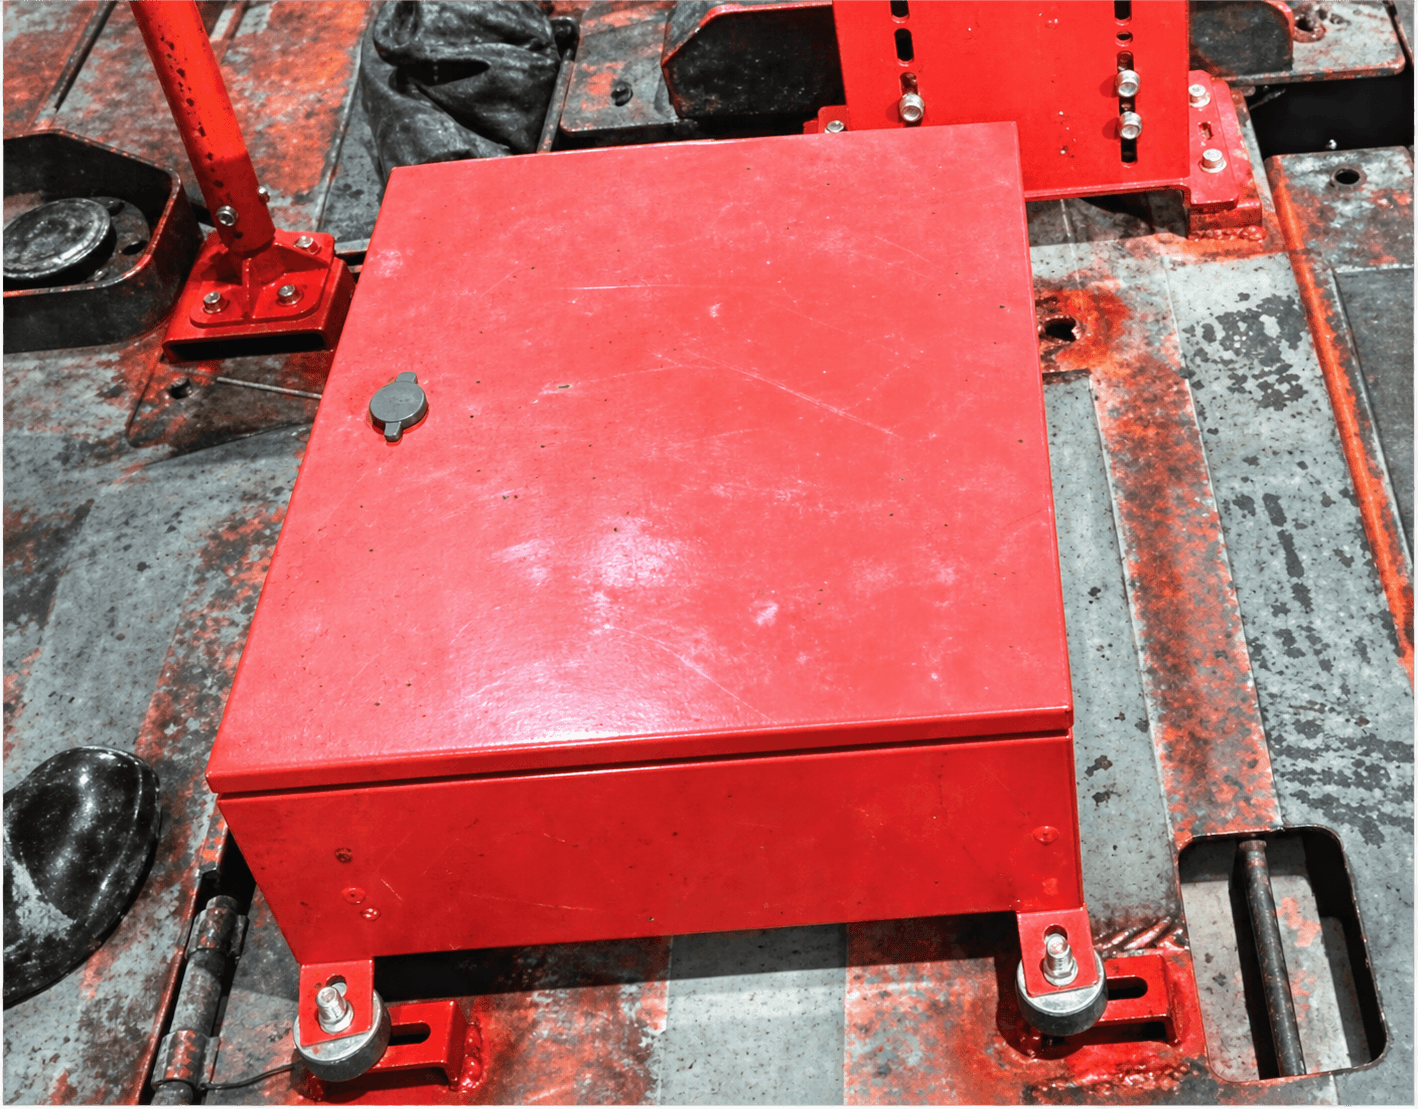
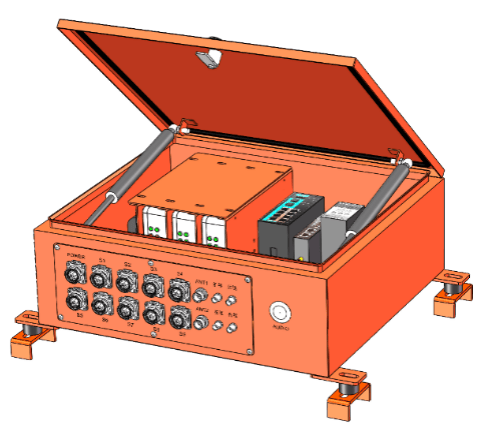
集成操纵装置、多路视频和车辆状态显示,在地面控制室或指定安全操作位置完成铲运机行走、铲装和卸载等远程操作。
部署于车端,承担感知数据处理与自动驾驶算法运行,为车辆定位、路径规划和路径跟踪等功能提供计算支撑。
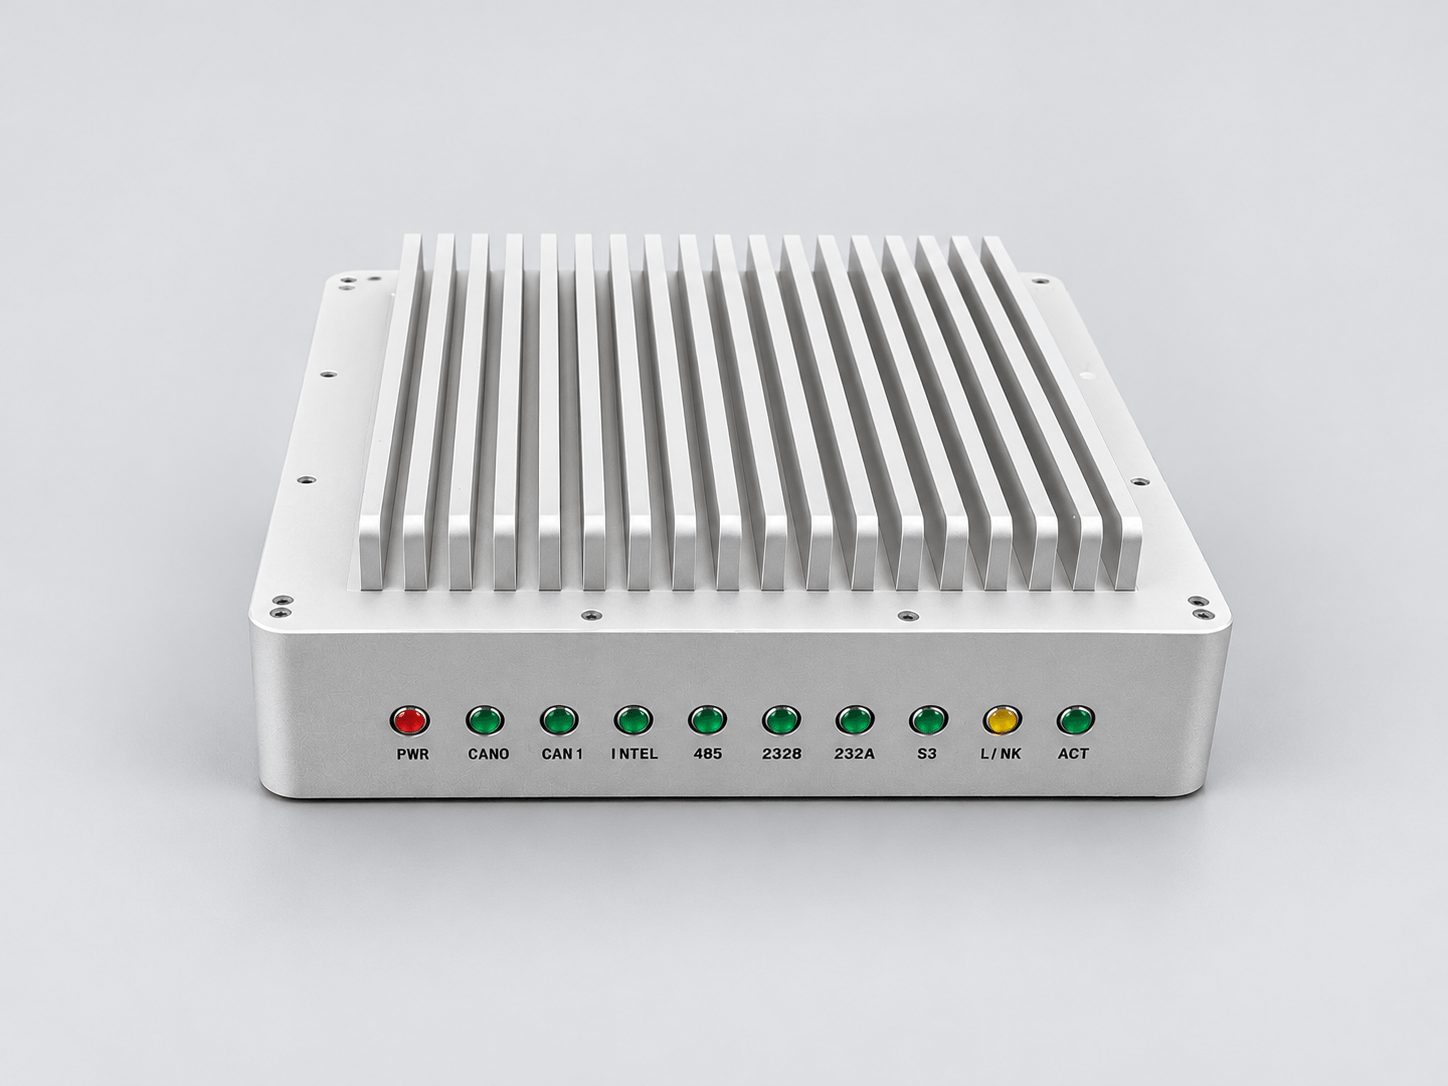
连接智能驾驶系统与车辆控制接口,完成控制指令及状态数据的协议适配,为远程操控和自动驾驶提供车辆接口支撑。
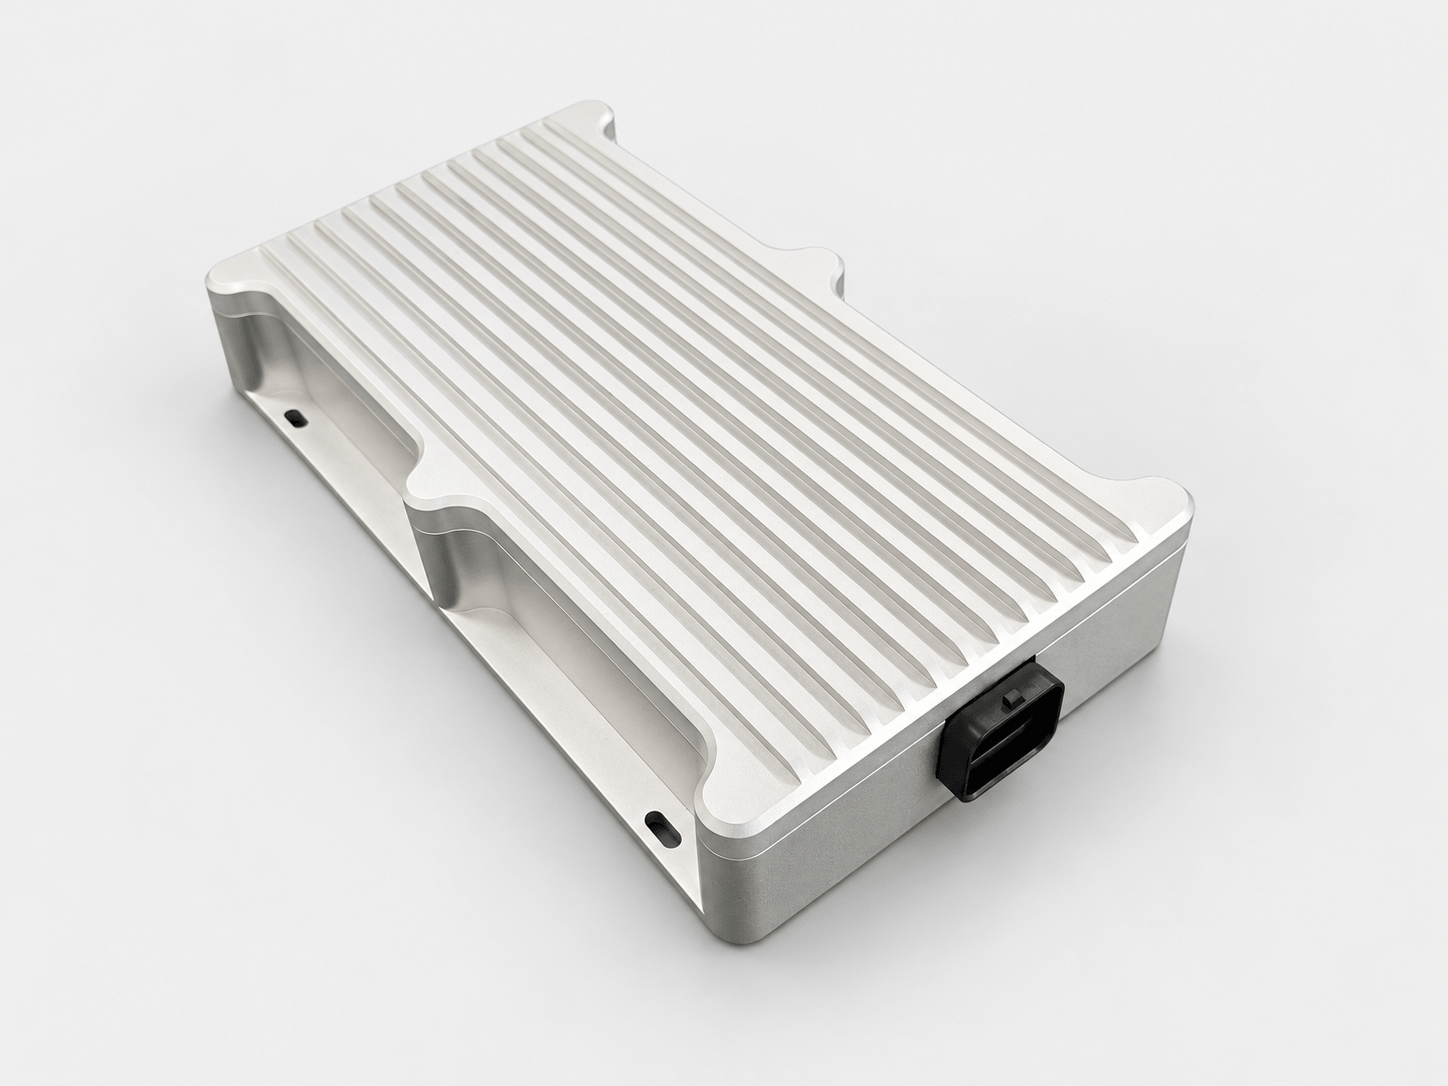
接入作业区域入口的检测信号,配合声光报警与车辆联动控制,实现区域状态上送和入侵异常联动处置。
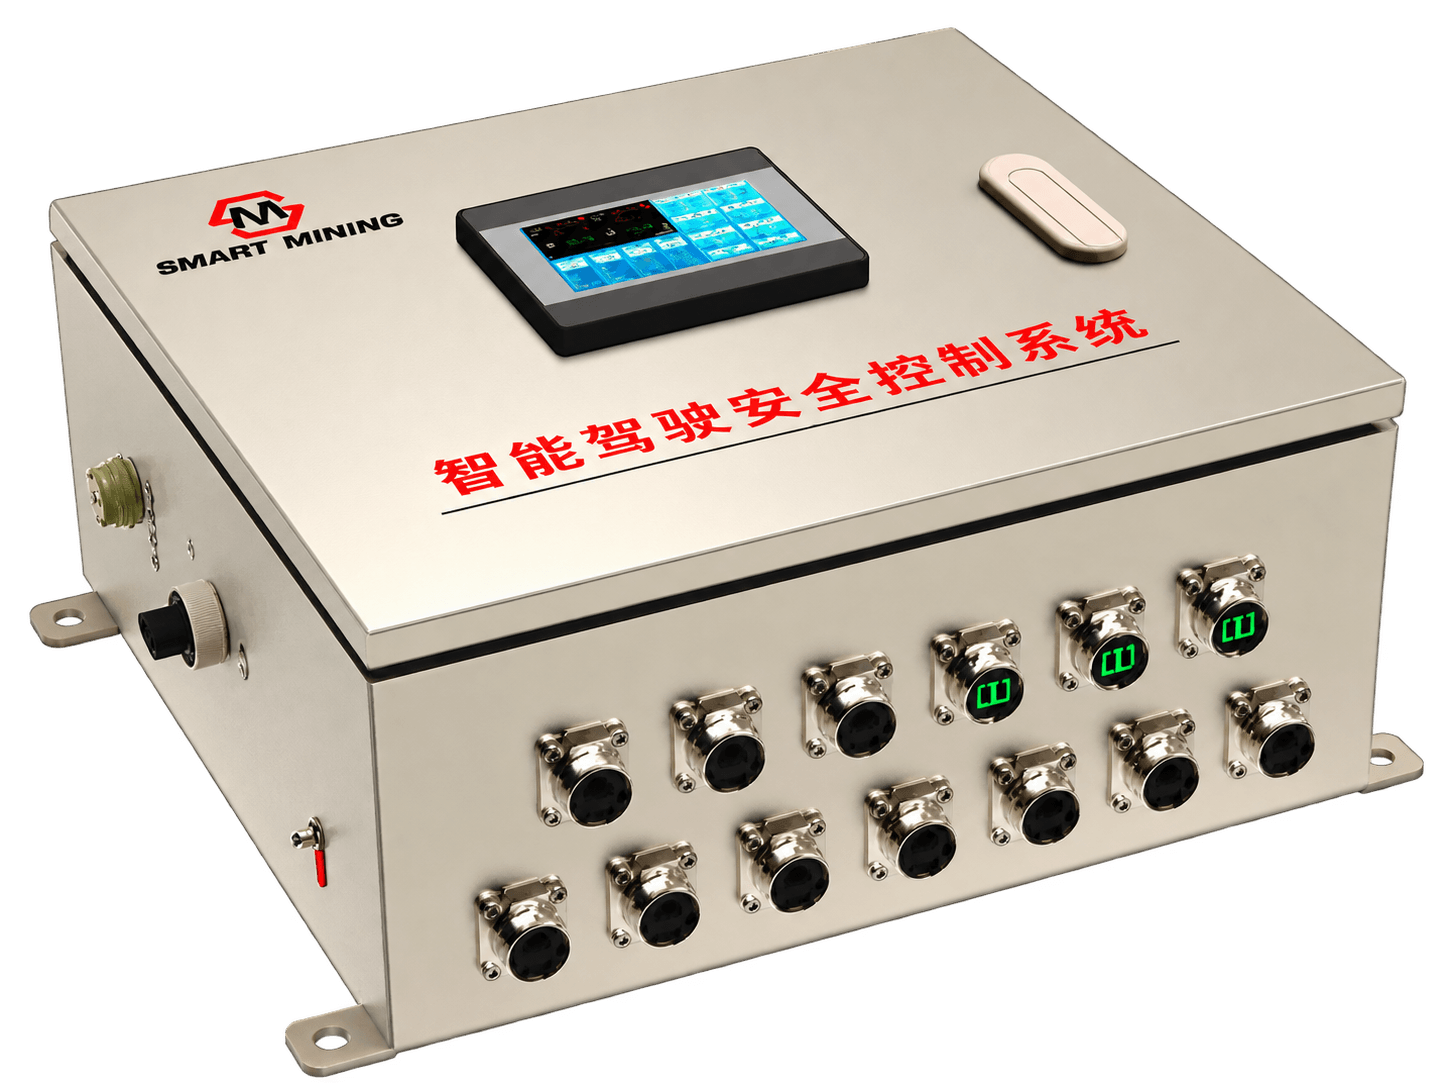
对设定的作业区域入口进行入侵检测,向门禁控制系统提供检测信号,配合报警与车辆停车联动,降低人员或车辆误入作业区的风险。
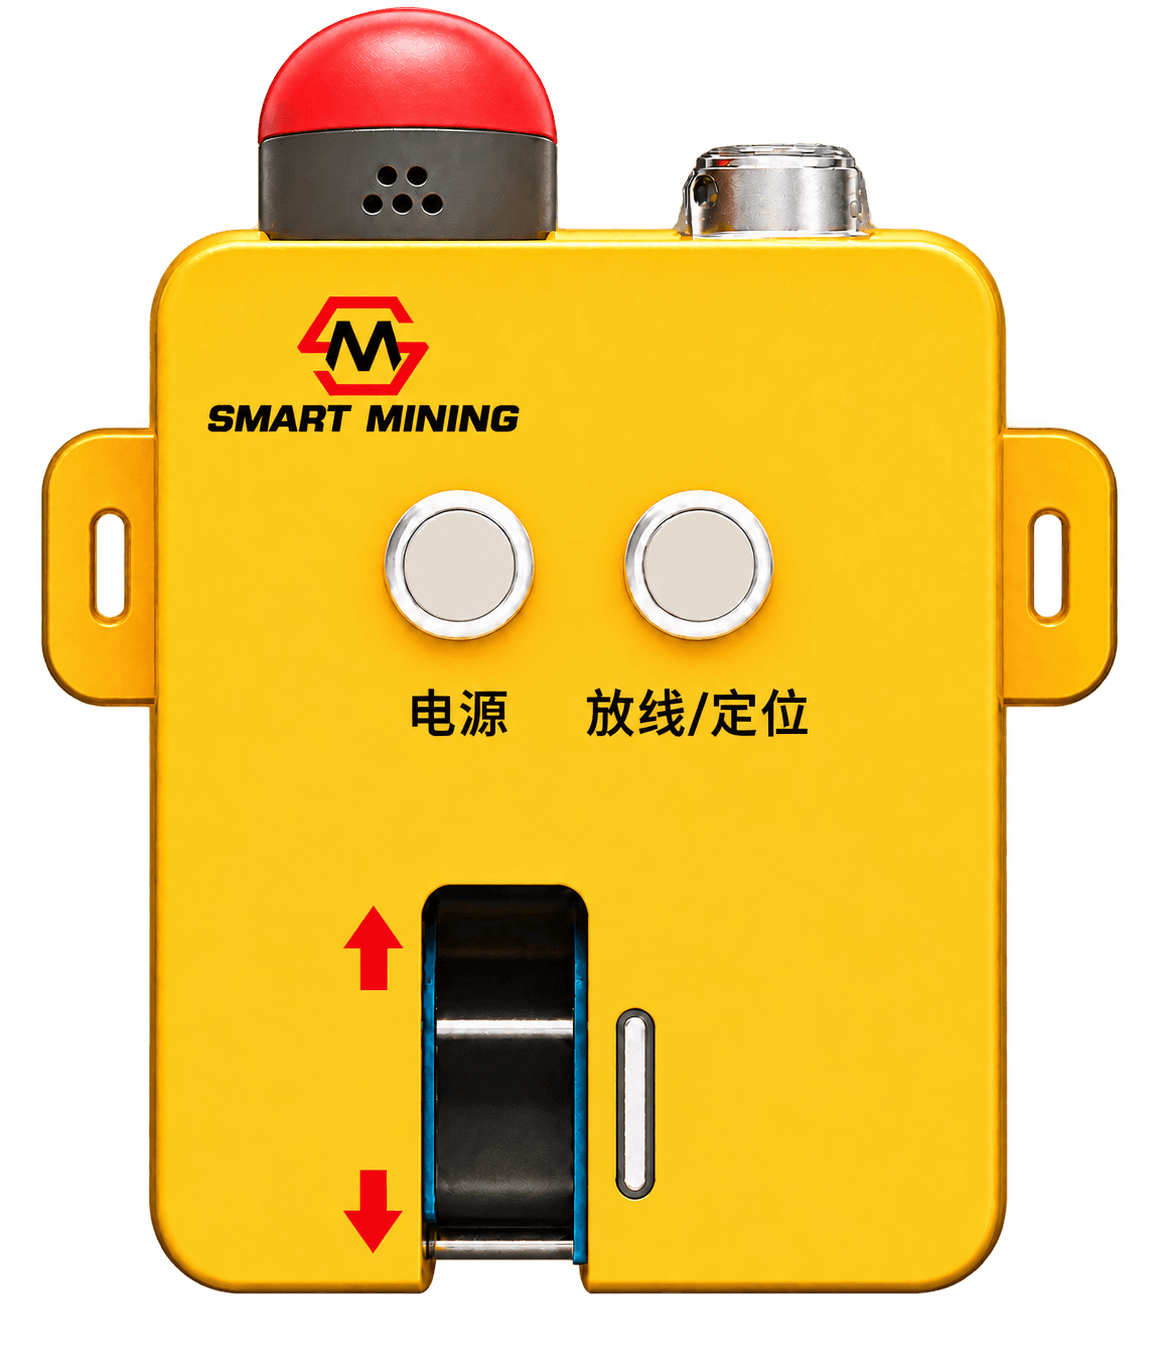
人员撤离井下高危环境
自动驾驶稳定作业
减少井下岗位定员
全流程数据闭环管理